机器人不是坏了才修:电量、地图、传感器三种每天都在悄悄退化的东西
清洁机器人在台账上通常只有两个状态:能用,和坏了。中间那段最贵的时间——它还能跑,但跑得越来越差——往往没人记账。等到某天它“突然”在通道中间停住不动,维修单上写的是那一天,真实的失效起点大多在三到八周之前。
这篇文章只讲一件事:把“停机”这个结果,往前推成三条可以看到的趋势。电量、地图、传感器,这三样东西每天都在退化,而且退化得很慢、很均匀,慢到没有人会觉得需要处理。恰恰是这种“慢”,让它们在被发现时已经变成了停机、漏扫或者一次摔倒的现场事故。
一、先分清两类故障:突变的和渐变的
突变故障有明确的时间点:碰撞、跌落、进水、断网、被叉车撞到、被临时堆货挡住。这类故障的特征是“有事件”,处理方式是响应速度——谁先到场、多久恢复。
渐变故障没有时间点,只有趋势:电池容量一季掉几个百分点,地图因为货架挪了两米而慢慢失准,激光雷达视窗上的粉尘一层一层积起来。这类故障的特征是“无事件”,处理方式不是响应速度,而是记录密度——你有没有一个东西,能让趋势显形。
| 退化项 | 观察量 | 典型症状 | 处置窗口 |
|---|---|---|---|
| 电池 | 单班有效作业面积、返航次数、充满所需时长 | 同一路线以前能跑完,现在中途要回充;电量显示还有三成却提前返航 | 提前 3–6 周可看出,鼓包漏液属立即停用 |
| 地图 | 同一位置重复停车次数、漏扫区域面积 | 贴着某个货架反复停、绕不过去;固定区域总有一块洗不到 | 提前 1–2 周可看出,周度重扫可消除 |
| 传感器 | 非计划急停次数、无效避障次数 | 前方明明没东西却停;靠边时不敢走;回充电桩反复对接失败 | 当日可见,按班清洁可消除 |
把这三行贴在设备间墙上,运维就从“修东西”变成了“看曲线”。下面一条一条说。
二、电池:续航不是“突然掉一半”
电池的退化是所有退化项里最容易被误判的,因为它有三个完全不同的成因,表现却都是“跑不满一班”。
第一是容量衰减。锂电的容量随循环次数下降,这是物理规律,不是质量事故。真正加速衰减的是三件事:深度放电(每次跑到接近空才充)、高温充电(夏天在没有通风的角落、设备刚停机还烫着就插枪)、长期满电存放(长假前充到满、放了十天)。这三件事都不违反任何规程,但对寿命的消耗是实打实的。
第二是充电触点。这条最容易被忽略,也最容易解决。机器人与充电桩靠金属触点对接,粉尘车间的空气里全是细颗粒,商业综合体的地下车库有油雾,几次对接之后触点表面就是一层膜。这层膜不会让充电失败,只会让充电电流悄悄下降——原本四小时充满,变成五小时、六小时,日班看不出问题,夜班就出现“电量不够、提前返航”。清洁方式很简单:断电、干布或无绒布擦、顽固氧化用专用触点清洁剂少量,不许用金属刮、不许用水冲。
第三是电量表漂移。电量百分比是根据电压和电流估算出来的,长期浅充浅放之后估算会偏。表现是“显示还剩三成,走两步就报警回充”,或者反过来“显示一成,居然跑完了”。处置办法是按厂家要求做一次完整的充放电校准,把估算拉回真实值——但校准不能当日常手段用,做多了反而伤电池。
判断电池该不该换,不要用“用了几年”这种口径,用三个可测的数:同一路线同一模式的单班有效作业面积(掉了多少)、单班返航补电次数(多了几次)、从低电量报警到充满的时长(长了多少)。三个数连续两个月同向变差,就该找厂家做容量检测,而不是等到它半路趴下。
安全红线单独说:电池出现鼓包、外壳变形、渗液、异常发热或焦味,立即停用、单独隔离、远离可燃物,处置按厂家要求与本单位安全制度执行,不得继续充电、不得自行拆解。这一条不属于“运维优化”,属于停机指令,没有例外。
三、地图:多数“定位失败”不是地图坏了,是房子变了
现场最常听到的一句报修是“机器人定位不准了”。查下来,十次里有七八次不是定位算法的问题,而是环境变了,而地图没有跟着变。
常见的五类变更,按发生频率排:货架与工位移位(旺季调库、产线改造)、临时堆货(托盘、纸箱、待发物料)、地面翻新(补环氧、划线、铺新地胶)、反光与透光面(玻璃幕墙、镜面立柱、抛光地面、水渍)、门帘、坡道与门槛的变化(拆了门帘、加了减速带)。前两类是“地图与现场不一致”,后三类是“传感器看到的东西和地图上记的不一样”。
症状好认:贴着同一个货架反复停、固定区域永远有一块洗不到、贴边距离一天比一天宽、跨区时找不到路、回桩时反复对接。看到这些,先别急着怀疑机器,去看现场有没有变。
地图的正确管法,是把它当资产管,而不是当缓存:
第一步,变更登记。谁动了货架、谁加了隔断、谁把临时堆货放进了主通道,登记在一张纸上——不需要复杂系统,一张 A4 表格挂在设备间,写日期、位置、变更内容、登记人。
第二步,固定重扫窗口。每周固定一个时段重扫(例如每周一开工前),而不是“出问题再扫”。重扫要选在没有临时堆货、没有人的时段,否则新地图会把临时障碍物当成固定墙体,之后机器人永远绕着那块空气走。
第三步,版本与生效日期。地图文件命名带版本号和日期,旧版本保留一份,新版本上线后并行一周观察。没有版本管理的地图,出了问题无法回溯,也无从判断是“地图扫错了”还是“现场改了”。
第四步,权限收敛。能改地图的账号不超过两个人,改动留痕。地图是机器人对现场的“认知”,谁都能改,等于谁都能改它的判断。
四、传感器:脏不是小问题,是失真
清洁机器人的感知层大致是四类:激光雷达(扫平面轮廓,做定位与建图)、深度相机或视觉(识别低矮障碍、悬空、材质)、防跌落与超声(台阶、玻璃、镜面)、碰撞条与急停(最后一道物理防线)。四类里,前三类都有“视窗”,都会脏。
污染源在工商业现场特别集中:粉尘(打磨、切割、装卸)、油膜(机加工、餐饮后场、汽修)、水渍与清洁剂残留(洗地机自己甩起来的水雾)、贴膜划伤(保洁用错抹布、被托盘边角蹭到)。
症状很有辨识度:幽灵障碍——前方什么都没有,机器人停住不动;无故急停——走过的路线突然不走了;贴边不敢走——离墙越来越远,墙角永远洗不到;误判悬空——在深色地胶或反光地面上以为遇到坑;回桩失败——充电桩识别不到。这些症状的共性是“时好时坏”,因为污损不均匀、角度不同、光线不同。
清洁的纪律比清洁的方法更重要:用干式无绒布或镜头纸,从中心向外单方向擦,不要打圈;先吹后擦,表面有砂粒时先吹掉再擦,否则等于拿砂纸磨视窗;不许用高压水枪冲(这一条与高压清洗那期的红线同源:水会顺着密封进去);不许用强溶剂(会雾化塑料视窗,造成不可逆的失真);不许干擦。频次按环境定:粉尘车间每班一次,普通商业场景每日或隔日一次,油雾环境每次作业后一次。清洁动作本身要留一行记录——时间、部位、发现的问题,因为“擦过”和“看得出擦过”是两件事。
五、三个可测指标,一张月度体检表
运维要能被考核,必须落到数字上。建议只抓三个,多了没人看:
| 指标 | 口径 | 频率 | 看什么 |
|---|---|---|---|
| 单班有效作业面积 | 同一路线、同一模式、同一时段,扣除暂停与人工接续时间后的实际清洁面积 | 每班记录、每周汇总 | 连续两周下降,先查电池与传感器,再查路线变更 |
| 单位面积返航次数 | 单班返航补电次数 ÷ 有效作业面积 | 每周 | 上升说明电量不够用了,或充电效率掉了 |
| 报警到恢复时长 | 从系统报警到设备恢复作业的时间,分自恢复与人工处置两类统计 | 每次记录、每月统计 | 这个数才是“运维能力”,不是“修得快” |
月度体检做成一张八项表,半小时能做完:①电池外观与充电时长;②充电桩与触点清洁与对接成功率;③激光雷达视窗与深度相机镜头;④防跌落与超声探头;⑤刷盘/滚刷与吸水胶条磨损;⑥滤网/滤芯与污水箱密封;⑦地图版本与现场一致性抽查;⑧固件版本与日志导出。八项全打勾才是“体检完成”,任何一项写了“待观察”,下个月第一件事就是复查它。
六、报警分级与到场:人机接续的最小制度
机器人再好,报警之后仍然要有人。制度只需要三行:一级(安全相关、设备停在通道、可能伤人)——立即停机、现场处置、当班上报;二级(能降级运行,例如单侧传感器失效、回桩失败)——当班内处理,不得过夜;三级(提示类,例如滤网到期、耗材寿命预警)——排入周计划。
比分级更重要的是“谁到场”:值班表上墙,一级报警的到场时限写成可考核的数字,夜间无人值守时段的兜底人写清楚。这里有一个容易被跳过的细节——远程看得到不等于现场处置得了。摄像头能看见它停在那,但挪不开挡路的托盘、擦不掉视窗上的油膜,也判断不了地面是不是刚拖过。
七、备件与耗材:按状态换,不按日历换
| 部件 | 判据(按状态) | 不更换的后果 |
|---|---|---|
| 刷盘 / 滚刷 | 刷毛明显短于原长、刷丝成束倒伏、清洗后仍有条状残留 | 清洁效率下降,操作者用“多走两遍”补偿,耗电与耗时双增 |
| 吸水胶条 | 唇口磨平、翻边、地面残留水膜拉条 | 残留水导致滑倒风险与返工,冬季结冰风险陡增 |
| 滤网 / 滤芯 | 风量下降、清洁后仍有粉尘逸出、压差报警 | 粉尘进入风机与电机,一次维修抵几年耗材 |
| 电池包 | 前述三个指标同向变差,且厂家检测确认容量低于可用阈值 | 续航虚标、频繁返航,最终半路停机 |
按日历换件的最大问题不是浪费,而是该换的没换——日历只会告诉你“到期了”,不会告诉你“已经不能用了”。上表的判据是观察项,具体阈值与更换标准以随机文件与厂家服务要求为准。
八、人机分工:机器人不该被要求做全部
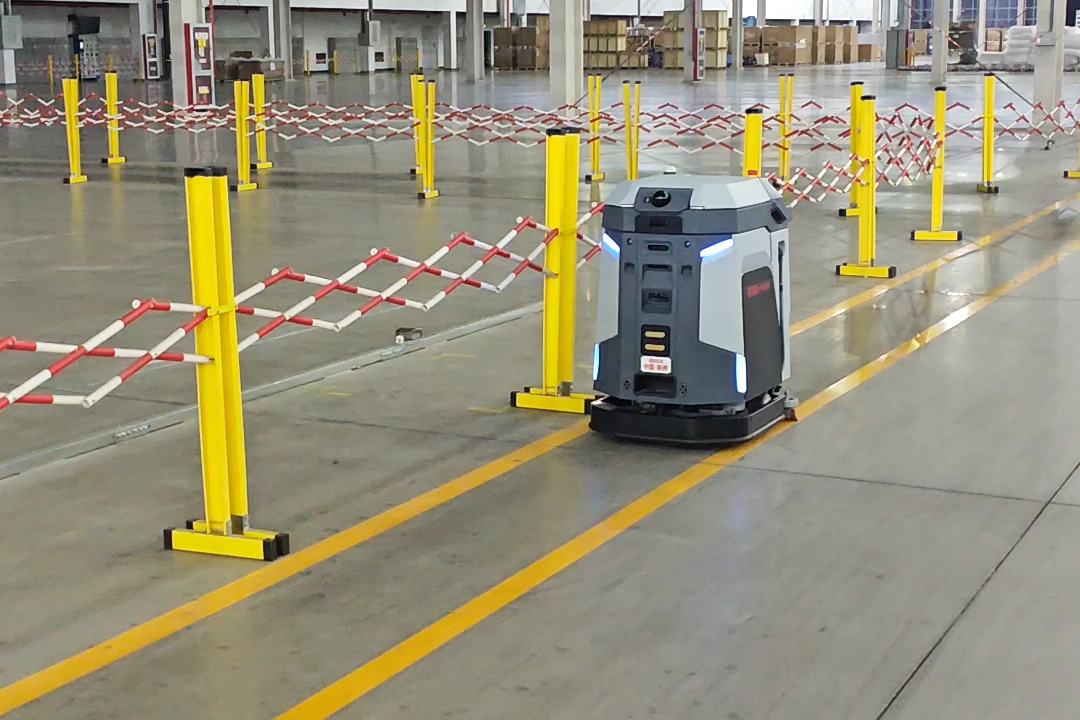
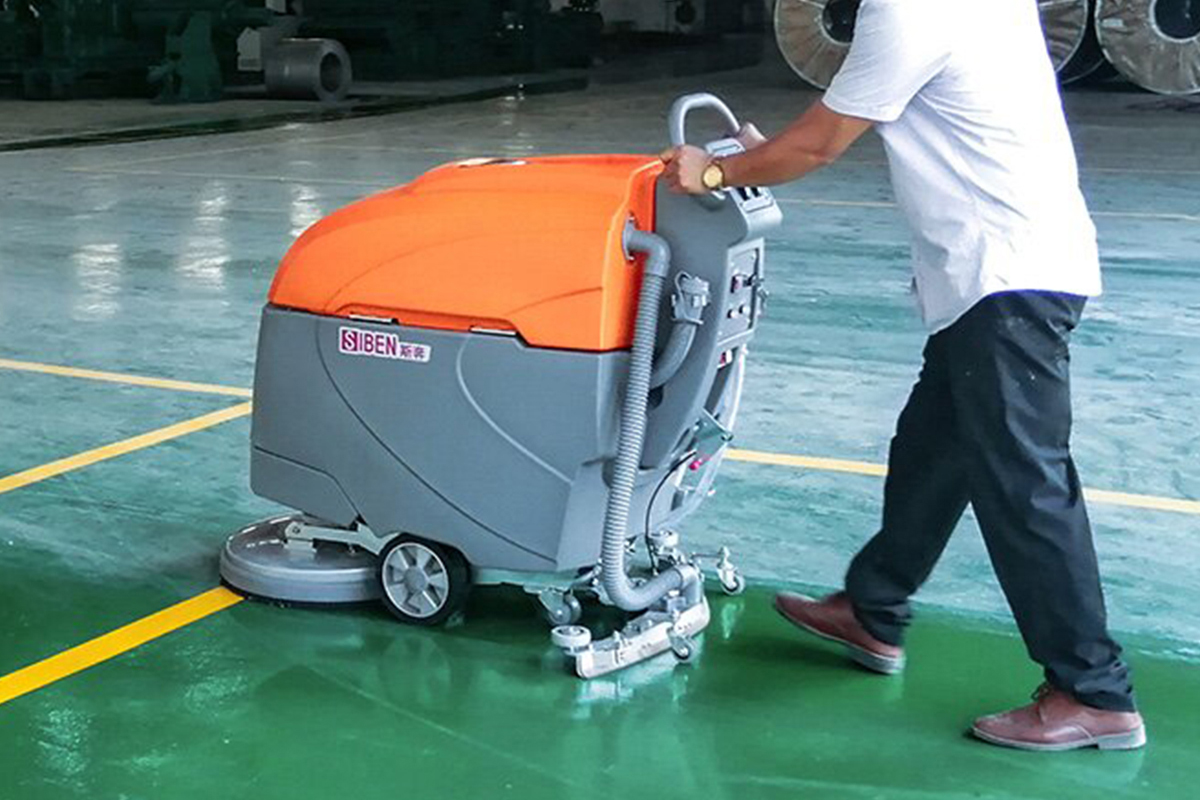
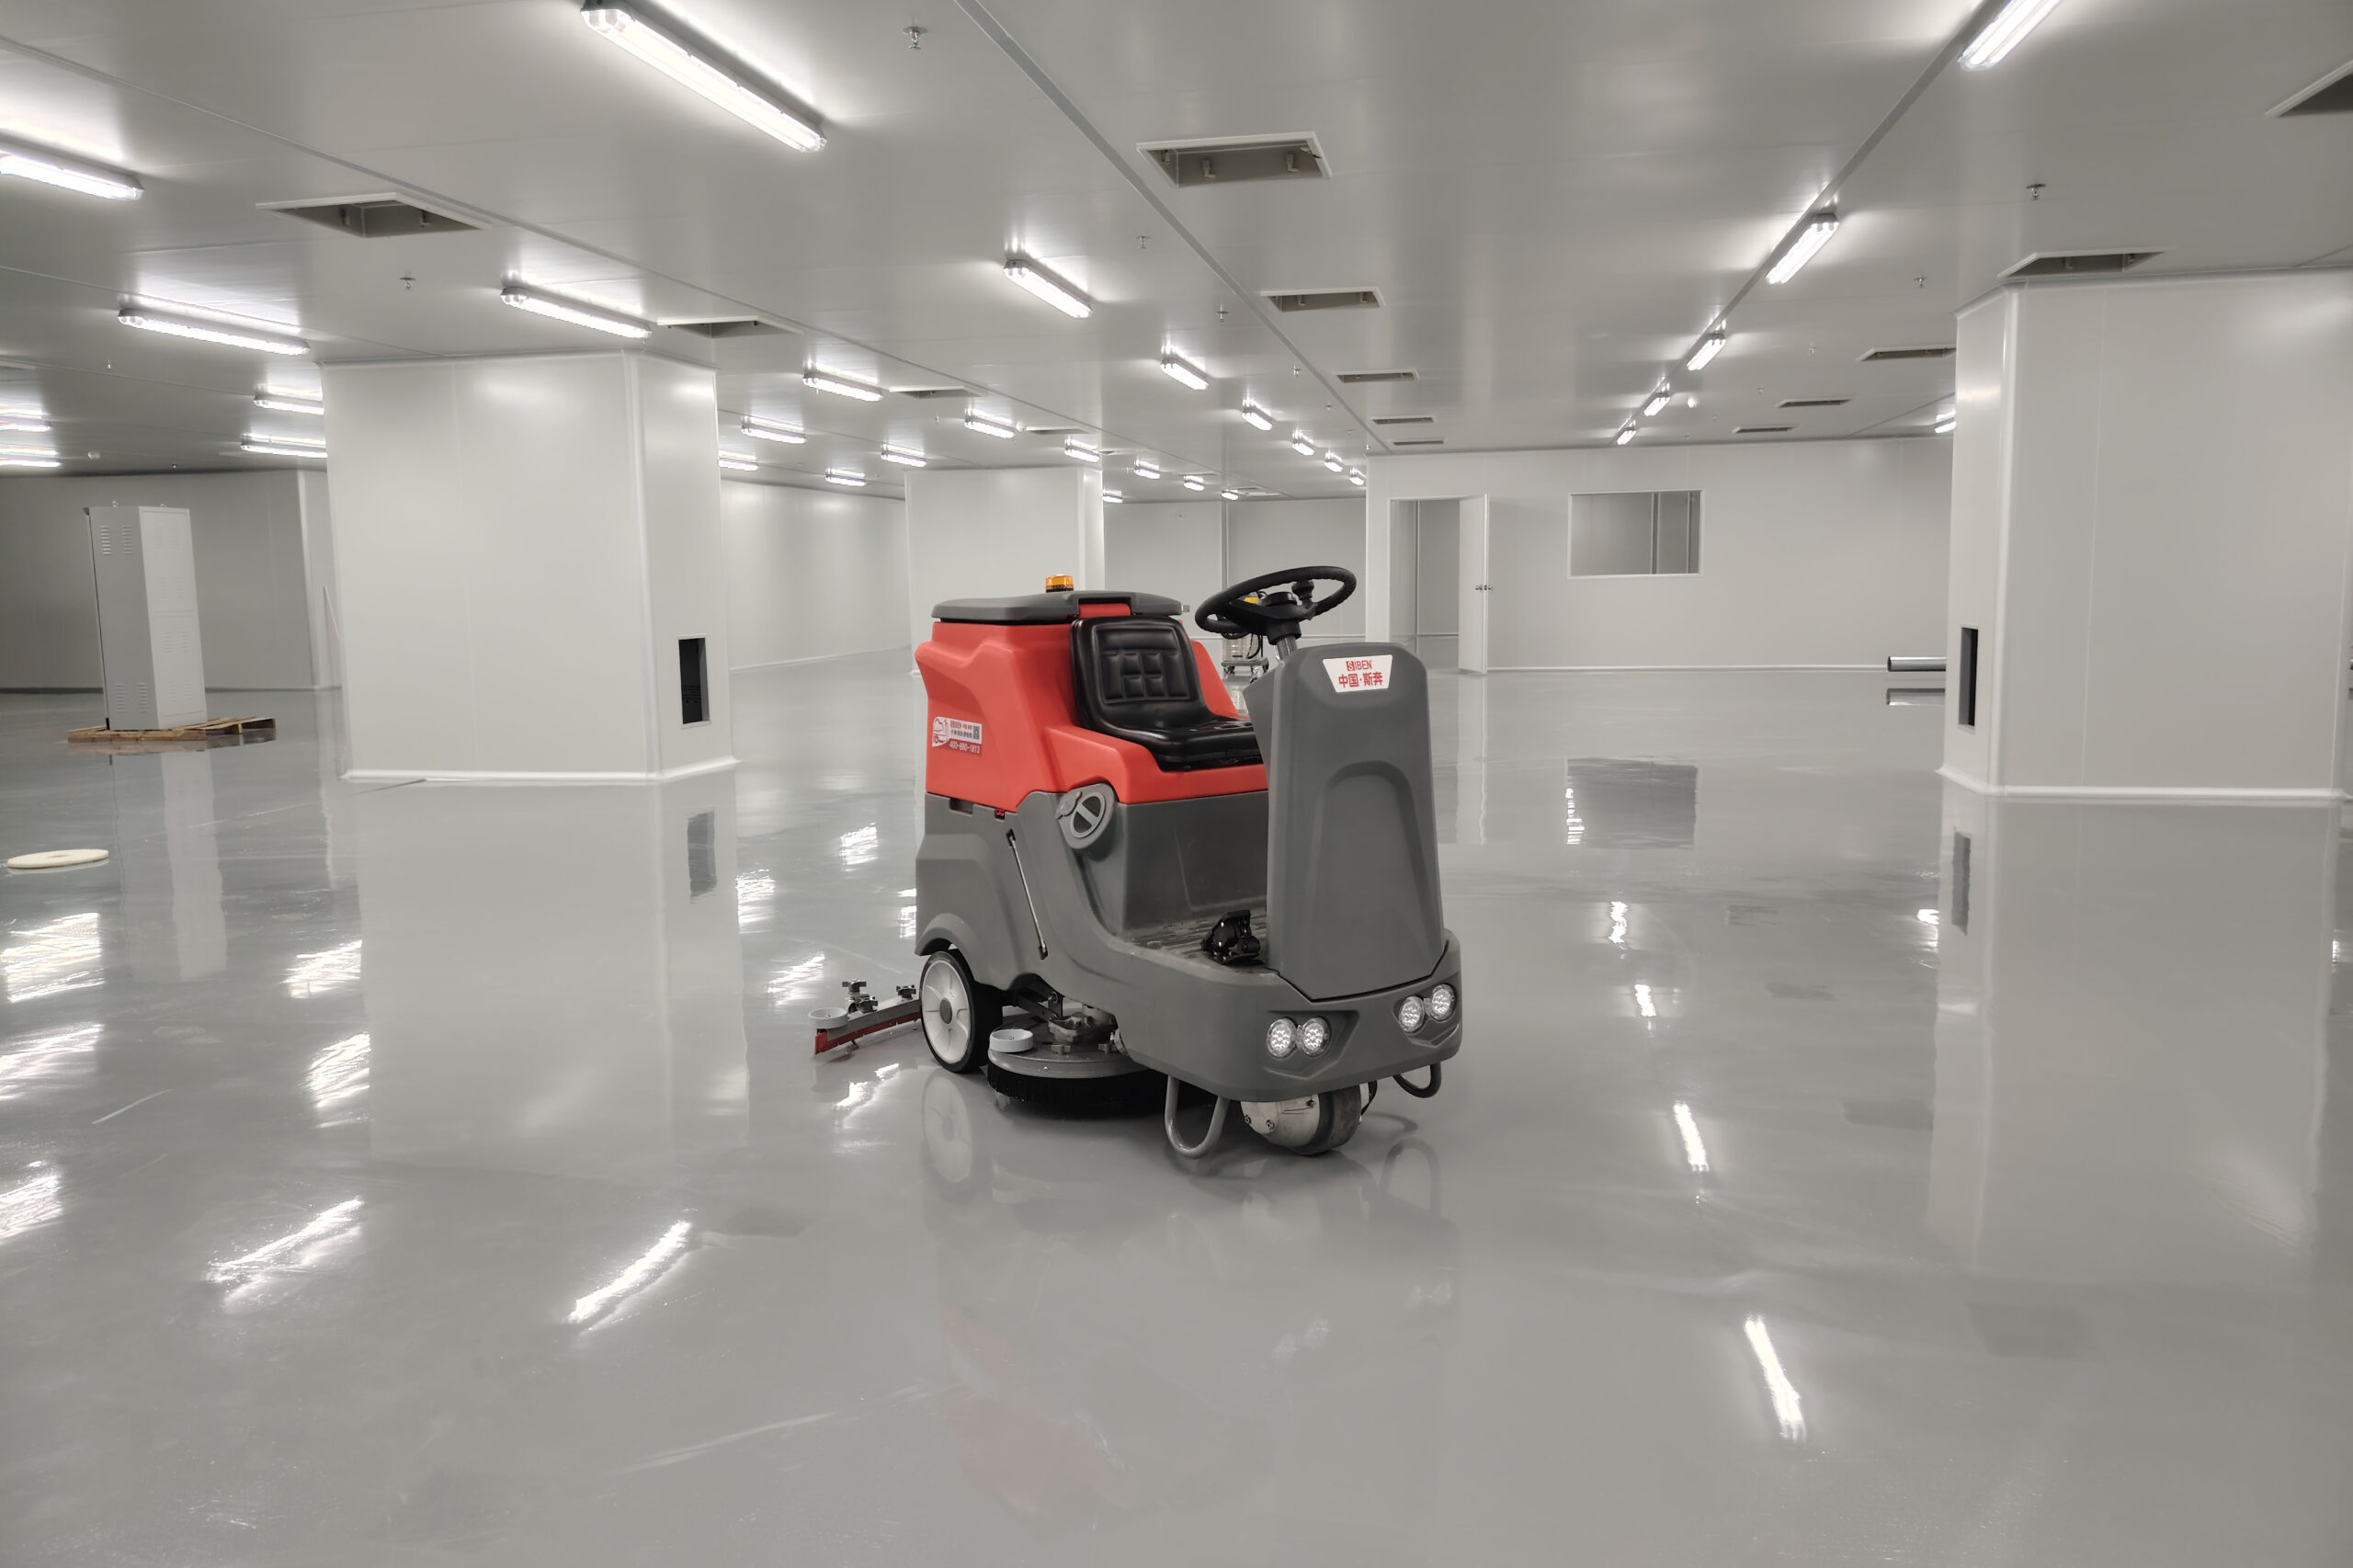
把机器人放进现场,最常犯的错是把它当成“可以不管的保洁员”。合理的分工是按“可预测性”切:夜间固定路线、大面积硬质地面、重复度高的活给机器人;边角、楼梯、湿滑、重油污、突发污渍、需要判断的场合给人。人这边再分工:大面积地面用 X5S(510mm 清洁宽度、800mm 吸水宽度、60L/65L 双箱、26–36kg 可调对地压力)或 X6(510mm 清洁宽度、760mm 吸水宽度、75L/85L 双箱、30kg 对地压力)做日间补洗;粉尘与打磨灰先由 XC1500L 干式预收(351m³/h 风量、37kPa 真空度、0.3μm 过滤、100L 箱体、50mm 口径),再上湿式清洗,避免“先湿后干”把粉尘变成泥浆。
这个分工的意义在于:机器人省下来的是重复劳动,不是判断力。把判断力也交出去,现场就会用小故障堆成大事故。
九、合同里的四句话,比参数表更能决定三年后的日子
设备买回来只是开始,运维成本的大头在合同里。四句话值得写进采购文件:第一,响应时限分等级——一级报警多久响应、多久到场,写数字不写“及时”;第二,远程诊断权限——厂家能否远程看日志、看报警,数据谁能导出;第三,备件清单与到货时间——刷盘、胶条、滤材、电池包的常用件清单与到货周期,别等坏了才问;第四,数据归属——地图文件、作业记录、报警日志归谁所有,合作终止时能否完整导出。第四条现在最容易吵,因为机器人越用越“懂”这个现场,而这份“懂”存在谁手里,决定了下一轮谈判的筹码。
十、验收三条:把运维写进交付
新机上线的验收,除了“能不能跑”,加三条与运维直接相关的:①连续五个工作日的一级报警次数与恢复时长记录;②首月三次触点清洁与传感器清洁的执行记录;③地图版本、账号权限、日志导出方式的书面交接。三条都过了,才算真正交付;只演示一遍跑通一圈,交付的是演示,不是能力。
最后一句给做决定的人:机器人的成本曲线不在采购价上,在“退化被发现的早晚”上。一台设备三年里省下的,往往不是那几万块差价,而是那些本可以提前两周处理、却拖成停机和返工的小事。记录做起来很土,但它是成本最低的那部分运维。